
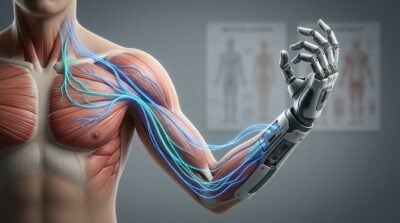
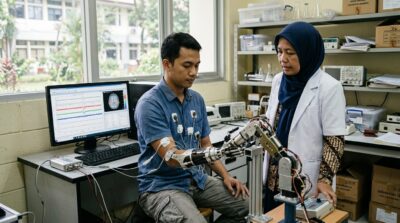
JAKARTA — Lengan bionik kendali otak membantu Jesse Sullivan menggerakkan tangan buatan dengan sinyal saraf setelah kedua lengannya hilang dalam kecelakaan listrik di Dayton, Tennessee. Teknologi ini mengalihkan saraf yang semula mengendalikan lengan ke otot dada, lalu menerjemahkan kontraksi otot menjadi gerakan prostesis.
Perubahan itu membuat Sullivan dapat melakukan lebih banyak kegiatan sendiri. Ia bisa mengambil benda kecil, termasuk koin, dan mengangkat bola dengan tangan buatan yang dikendalikan lewat sistem baru.
Lengan bionik kendali otak memakai otot dada
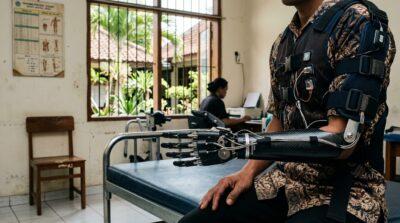
Sullivan menggunakan dua prostesis dengan sistem berbeda. Prostesis di bahu kanan memakai teknologi lama: ia mengoperasikannya melalui sakelar di dagu dan bagian dalam rompi penyangga.
Sementara itu, prostesis di sisi kiri merespons gerakan otot dada. Dokter memindahkan ujung saraf yang sebelumnya mengendalikan lengan Sullivan ke otot tersebut. Saraf kemudian tumbuh ke dalam otot, sehingga sinyal dari otaknya dapat memicu kontraksi.
Dr. Todd Kuiken dan timnya di Rehabilitation Institute of Chicago mengembangkan teknik itu. Kuiken mengatakan Sullivan menjadi orang pertama yang menerima cangkok saraf-otot semacam ini dan menggunakannya untuk mengendalikan anggota tubuh buatan.
Ketika Sullivan membayangkan menutup tangan, saraf yang dahulu mengatur gerakan itu membuat sebagian otot dadanya berkontraksi. Dua antena kecil di atas otot menangkap sinyal listrik dari kontraksi tersebut. Sistem lalu memerintahkan tangan mekanis untuk menutup.
“Jadi dia berpikir ‘tutup tangan’, otot berkontraksi, tangan buatan menutup,” kata Kuiken saat menjelaskan alur kerjanya. Ia menggambarkan proses itu sebagai penghubungan ulang saraf dengan otot, yang berfungsi memperkuat sinyal biologis sebelum diterjemahkan mesin.
Gerakan lebih alami, tetapi masih perlu penyetelan
Sistem baru itu belum bekerja sempurna. Sullivan masih menjalani penyetelan prostesis di Chicago. Antena dan perangkat pengendali ditempatkan di dalam rompi penyangga, yang membaca gerakan otot lalu mengubahnya menjadi gerakan siku dan penjepit mekanis.
Perbedaan kemampuan terasa saat ia mengambil benda. Prostesis lama yang berbentuk kait dapat menangani benda kecil dengan cepat, tetapi sulit mengangkat barang berbobot. Pada titik tertentu, kait bisa terbuka dan menjatuhkan benda.
Tangan elektrik yang menerima sinyal otot memberi Sullivan kendali berbeda. Ia dapat mengambil koin dari lantai atau meja, meski gerakannya belum selalu mudah. Untuk benda seperti bola, ia mengatakan prostesis itu dapat meraihnya dengan cepat.
Dampaknya bukan sekadar soal menggenggam. Kendali yang lebih dekat dengan gerakan yang dibayangkan pemakai dapat mengurangi ketergantungan pada sakelar dan membantu aktivitas sehari-hari. Namun, contoh Sullivan juga menunjukkan bahwa hasilnya masih bergantung pada penyetelan dan kemampuan perangkat menangkap sinyal otot.
Penelitian lain membaca aktivitas otak
Tim Kuiken memanfaatkan otot sebagai perantara. Ahli saraf Miguel Nicolelis dari Duke meneliti pendekatan berbeda: membaca aktivitas neuron secara langsung, tanpa melewati sistem otot.
Dalam eksperimennya, peneliti memasang elektroda berisi kabel tipis pada permukaan otak monyet. Elektroda mengukur aktivitas listrik sejumlah sel otak dan mengirimkan datanya ke komputer. Monyet mula-mula dilatih memakai joystick untuk menggerakkan kursor dan meraih sasaran dalam permainan sederhana.
Komputer kemudian mempelajari hubungan antara aktivitas otak dan gerakan tangan pada joystick. Perangkat lunak menerjemahkan pola aktivitas itu menjadi perintah untuk mengendalikan lengan robot. Menurut Nicolelis, informasi gerak tidak tersimpan pada satu titik tunggal di otak, sehingga peneliti perlu menangkap kerja rangkaian otak secara langsung.
Uji penting dimulai ketika joystick dilepas dari sistem. Monyet semula tetap menggerakkan lengannya, lalu menyadari kursor tidak lagi mengikuti joystick. Setelah itu, penelitian menguji apakah aktivitas otaknya dapat menggerakkan kursor tanpa kendali tangan langsung.
Kedua pendekatan tersebut menawarkan jalur berbeda untuk menghubungkan sistem saraf dengan perangkat mekanis. Teknologi Sullivan mengubah sinyal saraf melalui otot dada, sedangkan eksperimen Nicolelis menerjemahkan aktivitas otak melalui elektroda dan komputer.
Kuiken menyebut sistem cangkok saraf-otot masih berpeluang memberi kendali lebih terperinci, karena saraf tangan semula mengatur gerakan jari dan ibu jari, bukan hanya membuka atau menutup tangan.












📝 Tinggalkan Komentar
Komentar sebagai . Ditinjau admin sebelum tampil.
atau dengan No. HP