
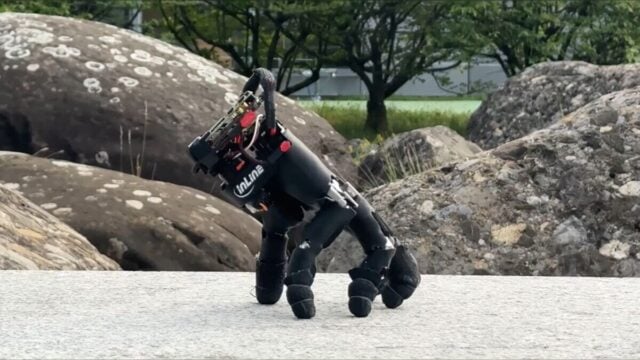
ZURICH — Tangan robot ETH Zurich mampu merayap di atas 14 jenis permukaan dengan kecepatan rata-rata 9,3 sentimeter per detik. Gerak ujung-ujung jarinya mengingatkan pada Thing, karakter tangan hidup dalam The Addams Family, tetapi peneliti merancangnya untuk menjangkau ruang yang tak bisa dimasuki tubuh robot.
Dalam demonstrasi, tangan mekanis itu bergerak di lantai kayu, logam, rumput, dan kerikil. Robot tersebut dikendalikan operator memakai gamepad, sementara perangkat lunak mengatur koordinasi jari dan menjaga keseimbangannya tanpa kamera.
Penelitian dari laboratorium robotika ETH Zurich mengeksplorasi cara memberi tangan robot kemampuan bergerak tanpa mengubah rancangan jari pada perangkat komersial. Studi itu diterbitkan sebagai pracetak di arXiv.
Tangan robot ETH Zurich menjangkau ruang sempit
Gagasan utamanya adalah memisahkan tangan dari jangkauan lengan utama. Robot masa depan diharapkan dapat mengirimkan tangannya ke celah atau ruang terbatas, menyelesaikan pekerjaan, lalu menariknya kembali.
“Di masa depan, robot dapat mengirimkan tangannya ke ruang yang tidak bisa dimasuki oleh tubuhnya lalu menariknya kembali setelah selesai,” ujar pakar robotika Robert Katzschmann.
Kemampuan itu dapat berguna ketika tubuh robot terlalu besar untuk masuk ke suatu tempat, sedangkan tangan masih bisa mencapai objek atau bagian yang perlu diperiksa. Dalam skenario yang dijelaskan tim, tangan robot bisa menjalankan tugas di ruang terbatas tanpa harus membawa seluruh robot ke sana.
Perbedaan panjang jari dan posisi ibu jari membuat gerakan berjalan tidak sederhana. Jari-jari harus bergantian menjadi tumpuan, sementara tangan menjaga agar tidak jatuh dan tetap seimbang saat menyentuh benda.
Peneliti doktoral Amirhossein Kazemipour, penulis utama studi, mengatakan gerakan yang terlihat canggung berkaitan dengan ukuran jari yang mengikuti proporsi tangan manusia. Tangan itu juga harus menjaga keseimbangan ketika berinteraksi dengan objek.
Berjalan tanpa kamera, tetapi masih dikendalikan operator
Robot menempuh permukaan berbeda dalam 21 kali percobaan, dengan kecepatan rata-rata 9,3 sentimeter per detik. Pengendali memberikan perintah melalui gamepad, sedangkan perangkat lunak internal mengoordinasikan gerak tiap jari.
Perangkat itu tidak memakai kamera untuk menjaga keseimbangan selama demonstrasi. Artinya, gerakan tangan bergantung pada koordinasi internal yang mengatur jari sebagai penggerak sekaligus penyangga tubuh mekanisnya.
Namun, demonstrasi tersebut belum menunjukkan tangan yang sepenuhnya bekerja mandiri. Operator masih memberi perintah gerakan. Tim peneliti menargetkan kemampuan lebih jauh: tangan dapat melepaskan diri dari robot yang lebih besar secara otomatis, menjalankan tugas, lalu tersambung kembali.
Perkembangan ini penting bagi penggunaan robot di tempat yang sulit dijangkau manusia atau mesin berukuran penuh. Tangan yang bisa bergerak sendiri berpotensi melakukan pekerjaan di ruang sempit tanpa mengharuskan seluruh badan robot masuk.
Untuk saat ini, target tersebut masih menjadi rencana pengembangan, sementara robot baru mempelajari sejumlah gerakan yang dibutuhkan untuk beroperasi terpisah dari lengan utamanya.
Penelitian itu berangkat dari tangan robot komersial dan berfokus pada penambahan kemampuan gerak, bukan perancangan ulang jari. Sasaran berikutnya adalah membuat tangan mampu berpisah dan kembali ke badan robot secara otomatis, seperti dijelaskan Katzschmann: “Di masa depan, robot dapat mengirimkan tangannya ke ruang yang tidak bisa dimasuki oleh tubuhnya lalu menariknya kembali setelah selesai.”











📝 Tinggalkan Komentar
Komentar sebagai . Ditinjau admin sebelum tampil.