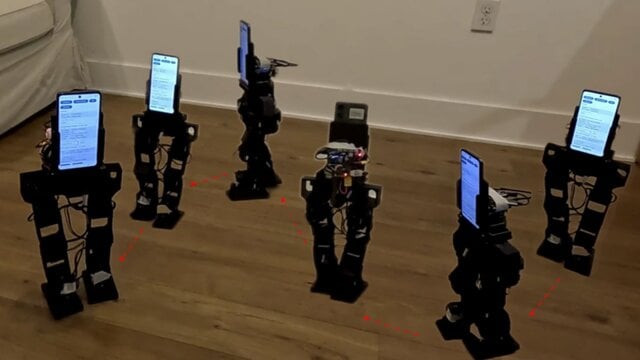
LOS ANGELES — PhoneBot memakai ponsel Android sebagai otak komputasi sekaligus mata untuk mengenali dan mengikuti orang. Robot humanoid mungil yang dikembangkan peneliti University of California, Los Angeles (UCLA), ini dapat mengarahkan kameranya ke seseorang tanpa harus memutar seluruh tubuh.
Platform terbuka PhoneBot memiliki perangkat keras robot seharga sekitar $400, belum termasuk ponsel. Peneliti mengujinya dengan empat ponsel Android, termasuk Honor 9 yang dirilis pada 2017 dan tiga perangkat murah dengan harga sekitar $50 hingga $80.
PhoneBot mengandalkan kamera dan sensor ponsel
Alih-alih memasang kamera khusus, sensor gerak, dan komputer mahal, PhoneBot memanfaatkan perangkat yang sudah tersedia di dalam smartphone. Kamera mendeteksi orang dan membantu robot memperkirakan pose, sedangkan unit pengukur inersia bawaan ponsel menyediakan informasi gerak untuk menjaga keseimbangan dan menjalankan pola berjalan yang telah dipelajari.
Ponsel mengirim perintah secara nirkabel melalui Wi-Fi. Komputer terpisah di dalam robot menerima perintah itu, lalu menerjemahkannya menjadi gerakan pada motor. Aplikasi menjalankan kebijakan gerak menggunakan TensorFlow Lite.
PhoneBot memiliki tinggi 483 mm dan berat 1,8 kg. Sebanyak 13 motor servo mengendalikan kaki dan torso yang dapat berputar. Setiap kaki memiliki enam sendi aktif pada pinggul, lutut, dan pergelangan kaki, sementara satu sendi lain memutar torso beserta ponsel yang terpasang.
Susunan itu membuat kamera bisa menghadap orang tanpa kaki robot ikut berputar. Bagi interaksi berbasis penglihatan, gerakan kecil tersebut punya arti praktis: robot dapat mempertahankan arah tubuhnya sambil mengubah pandangan mengikuti orang di sekitarnya.
Pelatihan membuat langkah lebih simetris
Tim melatih pengendali berjalan PhoneBot melalui pembelajaran penguatan dalam simulasi. Sistem mendapat nilai untuk gerakan yang diinginkan, lalu penalti ketika posturnya tidak stabil atau motor menerima beban berlebihan.
Namun, percobaan awal menghasilkan pola berjalan yang timpang. Robot terlalu mengandalkan satu kaki. Peneliti kemudian memasukkan sampel latihan yang dicerminkan, sehingga sistem mempelajari gerakan kiri dan kanan sebagai pasangan. Cara itu memperbaiki kesimetrisan langkah tanpa menambah langkah simulasi fisika.
Dalam lima pelatihan independen, metode tersebut menurunkan galat kesimetrisan sudut sendi dari 0.254 radian menjadi 0.003 radian saat evaluasi. Ketimpangan torsi kiri-kanan turun dari 0.205 menjadi 0.034, sementara ketimpangan daya mekanis berkurang dari 0.339 menjadi 0.040.
Demonstrasi fisiknya mencakup berjalan, bangkit dari posisi telungkup, dan mengarahkan kamera ponsel kepada orang tanpa terus memutar kaki. Keempat ponsel yang diuji mendukung fungsi inti aplikasi, seperti pengindraan gerak, kendali berjalan, deteksi visual, dan interaksi manusia. Namun, fitur tertentu tetap berbeda menurut model perangkat.
Biaya rendah, kemampuan gerak masih terbatas
Biaya perangkat keras sekitar $400, di luar ponsel, memberi peneliti dan pembuat robot jalur untuk mencoba platform humanoid tanpa komputer onboard mahal. Mereka dapat memakai ponsel lama yang masih berfungsi sebagai bagian dari sistem pengindraan dan komputasi. Proyek ini juga bersifat sumber terbuka, sehingga komponennya bisa direproduksi dan dimodifikasi.
Dampaknya bukan sekadar soal harga. Penggunaan ponsel yang sudah memiliki kamera dan sensor gerak dapat membuat eksperimen robotika lebih mudah diakses, termasuk untuk pengembangan interaksi visual. Namun, perangkat murah tidak otomatis menjadikan robot siap bekerja di berbagai situasi. Kemampuan geraknya masih menjadi batas nyata.
Servo berdaya rendah membatasi bobot yang dapat dibawa PhoneBot dan gerakan dinamis yang bisa dilakukan dengan andal. Pengendali berjalan saat ini dilatih untuk permukaan datar, sementara robot belum memiliki lengan untuk mengambil atau memindahkan benda. Mobilitas di medan tidak rata juga belum terpecahkan.
Penelitian PhoneBot dipublikasikan di arXiv, repositori daring tempat peneliti membagikan makalah ilmiah sebelum atau bersamaan dengan penerbitan formal yang ditinjau sejawat. Untuk saat ini, salah satu hasil pengujian paling konkret ialah penurunan galat kesimetrisan sendi menjadi 0.003 radian.
📝 Tinggalkan Komentar
Komentar sebagai . Ditinjau admin sebelum tampil.